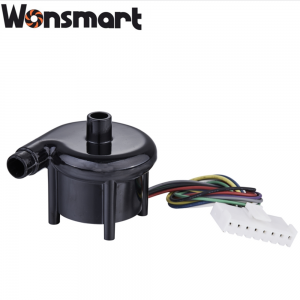
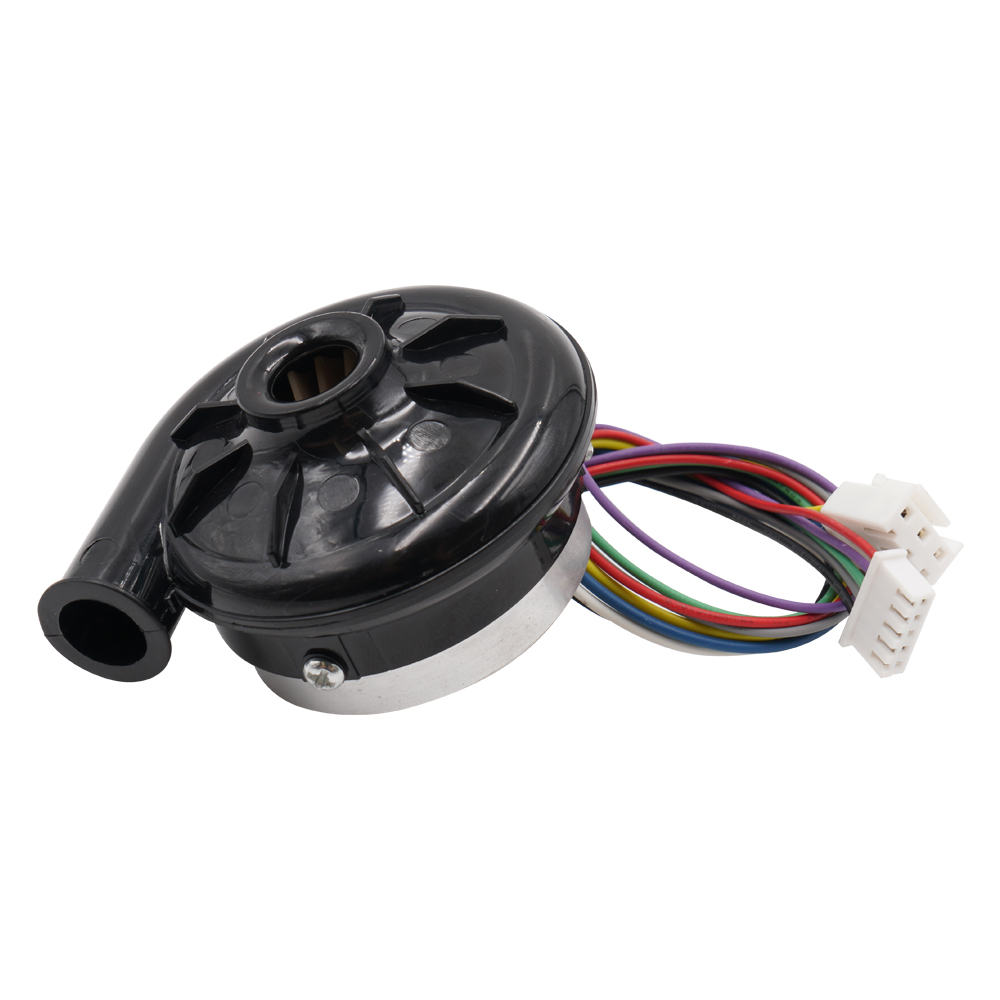
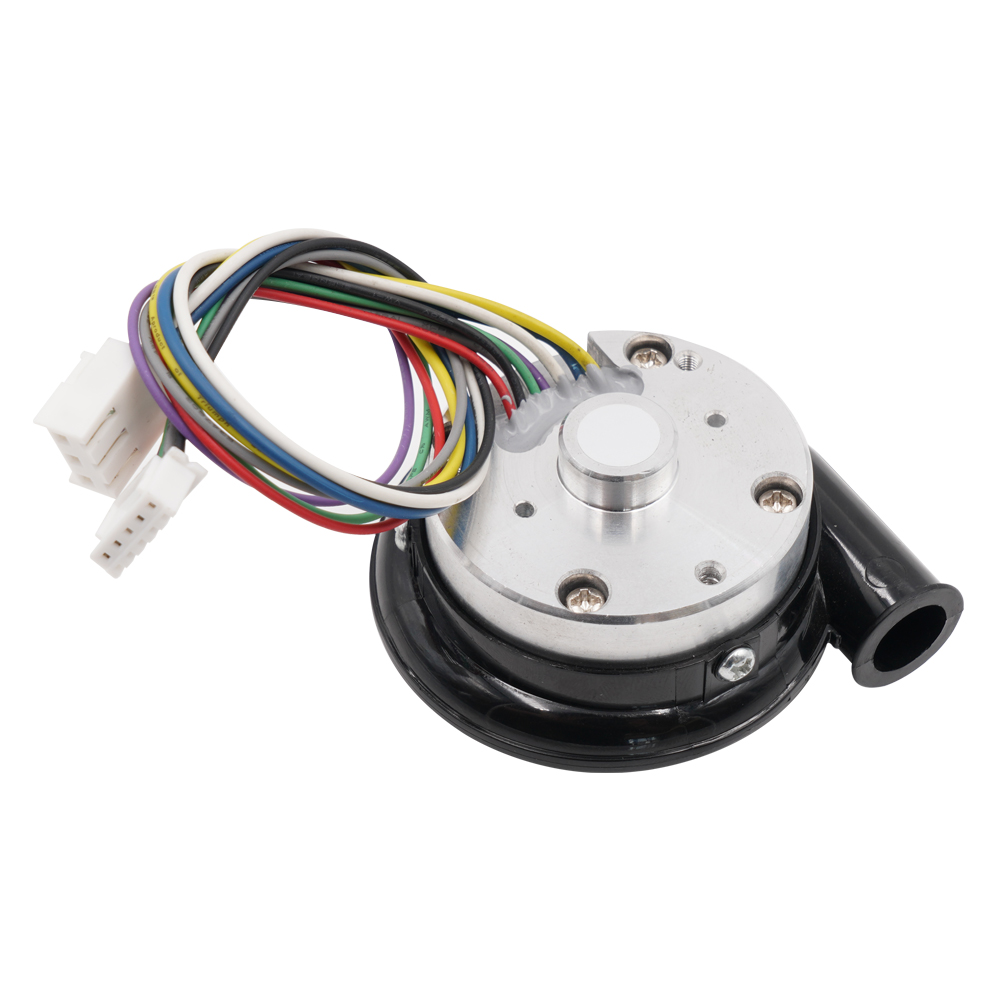
12V dc բարձր արագությամբ փչիչ
Փչող սարքի առանձնահատկությունները
Բրենդային անվանում՝ Վոնսմարթ
Բարձր ճնշում՝ DC անխոզանակ շարժիչով
Փչիչի տեսակը՝ կենտրոնախույս օդափոխիչ
Լարումը՝ 12 Վ հաստատուն հոսանքի
Կրող՝ NMB գնդիկավոր կրող
Կիրառելի արդյունաբերություններ՝ արտադրական գործարան
Էլեկտրական հոսանքի տեսակը՝ հաստատուն հոսանք
Սայրի նյութ՝ պլաստիկ
Մոնտաժ՝ առաստաղի օդափոխիչ
Ծագման վայրը՝ Չժեջիանգ, Չինաստան
Հավաստագրում՝ ce, RoHS
Երաշխիք՝ 1 տարի
Հետվաճառքային սպասարկում՝ առցանց աջակցություն
Կյանքի տևողություն (MTTF): >20,000 ժամ (25°C-ից ցածր ջերմաստիճանում)
Քաշը՝ 80 գրամ
Բնակարանային նյութ՝ համակարգիչ
Շարժիչի տեսակ՝ Եռաֆազ DC անխոզանակ շարժիչ
Կառավարիչ՝ արտաքին
Նկարչություն

Փչիչի կատարողականություն
12V հաստատուն հոսանքի բարձր արագությամբ փչիչը կարող է հասնել առավելագույնը 16 մ³/ժ օդի հոսքի 0 կՊա ճնշման և առավելագույնը 6 կՊա ստատիկ ճնշման դեպքում։ Երբ այս փչիչը աշխատում է 3 կՊա դիմադրության դեպքում, եթե սահմանենք 100% PWM, այն կունենա առավելագույն ելքային օդի հզորություն։ Այն կունենա առավելագույն արդյունավետություն, եթե սահմանենք 100% PWM։ Բեռնվածության կետի այլ ցուցանիշները տե՛ս ստորև բերված PQ կորը։

Դիմումներ
Այս փչիչը կարող է լայնորեն օգտագործվել օդային բարձիկով մեքենայի, CPAP մեքենայի, SMD եռակցման վերամշակման կայանի վրա։
DC անխոզանակ փչիչի առավելություն
(1). 12V հաստատուն հոսանքի բարձր արագությամբ փչող սարքն ունի անխոզանակ շարժիչներ և ներսում NMB գնդիկավոր կրողներ, ինչը վկայում է շատ երկար ծառայության մասին։ Այս փչողի MTTF-ն կարող է հասնել ավելի քան 20,000 ժամի 20 աստիճան C շրջակա միջավայրի ջերմաստիճանում։
(2). Այս փչիչը սպասարկման կարիք չունի
(3). Այս փչող սարքը, որը շարժվում է անխոզանակ շարժիչի կառավարիչով, ունի բազմաթիվ տարբեր կառավարման գործառույթներ, ինչպիսիք են արագության կարգավորումը, արագության իմպուլսի ելքը, արագ արագացումը, արգելակումը և այլն: Այն կարող է հեշտությամբ կառավարվել խելացի մեքենայի և սարքավորումների կողմից:
(4) ։ Անխոզանակ շարժիչով աշխատող փչիչը կունենա գերհոսանքային, թեր/գերլարման, կանգառի պաշտպանություն։
Ինչպես ճիշտ օգտագործել փչիչը

Հաճախակի տրվող հարցեր
Հարց. Դուք նաև վաճառո՞ւմ եք այս օդափոխիչի կառավարման վահանակը:
Ա. Այո, մենք կարող ենք մատակարարել այս օդափոխիչի համար հարմարեցված կառավարման վահանակ:
Բժշկական արհեստական շնչառության սարքերում համակարգի ճնշումը (հոսքի դիմադրությունը) զգալիորեն տատանվում է արհեստական շնչառության ընթացքում։ Արդյունքում, դժվար է կառավարել հոսքի արագությունը, եթե ընթացիկ հոսքի արագության և սպասվող համակարգային ճնշումների մեծությունները նախապես հայտնի չեն բավարար ճշգրտությամբ։ Համակարգի ընթացիկ ճնշումը կարող է չափվել և օգտագործվել հետադարձ կապի կառավարման օղակում՝ փչիչը կառավարելու համար՝ դրա էլեկտրոնային կառավարման սխեմայի միջոցով։ Այնուամենայնիվ, համակարգի ճնշումը փոխվում է իրական հոսքի արագությունից կախված, և փչիչի աշխատանքային կետը նույնպես կփոխվի՝ արձագանքելով համակարգի տատանվող ճնշմանը։ Սա կհանգեցնի բժշկական արհեստական շնչառության անկայունության՝ ճնշման սենսորի ճշգրտության սահմանափակումների, սենսորի դինամիկ վարքագծի և այլնի հետևանքով, ինչը, իր հերթին, հանգեցնում է հոսքի արագության անկայուն և անճշտ կարգավորման։
Տեխնոլոգիայում հայտնի են տարբեր համակարգեր, որոնք կարգավորում են հոսքը: Ավանդաբար, գազի հոսքի արագությունը կարգավորվում է գազի հոսքի փականի ակտիվացմամբ: Հոսքի կառավարման ուժեղացման բաղադրիչի և/կամ հետադարձ կապի սխալի ուղղման (օրինակ՝ համամասնական, ինտեգրալ և ածանցյալ սխալի հետադարձ կապի կառավարում) համադրության հետ միասին, սա հանգեցնում է անհրաժեշտ արձագանքի:
Գազի հոսքի արագությունը կառավարելու մեկ այլ հայտնի մեթոդ է փչիչի հատկությունների հստակ օգտագործումը: Փչիչի արագությունը կառավարելիորեն փոփոխելով կարելի է կառավարել հոսքը՝ հիմնվելով համակարգի ճնշման և հոսքի արագության միջև նախապես որոշված հարաբերության վրա: Փչիչը նախագծված է արագ արձագանքելու ներշնչման կամ արտաշնչման փոփոխությանը՝ նվազագույնի հասցնելով իր իներցիան: Այս դեպքում գազի հոսքը կառավարելու համար կարող է օգտագործվել նաև հետադարձ կապի կարգավորիչ: Այնուամենայնիվ, համակարգի ճնշման տատանումները կարող են փոխել հոսքի արագությունը, նույնիսկ փչիչի հաստատուն արագության դեպքում: Այս խնդիրը լիովին չի կարող լուծվել հետադարձ կապի կարգավորմամբ: Համակարգի անընդհատ փոփոխվող ճնշումը սովորաբար հանգեցնում է անկայուն համակարգի կամ թիրախային հոսքի շուրջ տատանումների: